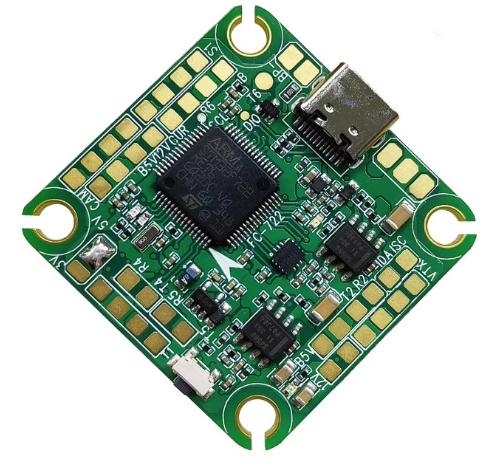
Le firmware contrôleur de vol drone DIY constitue le cerveau logiciel de toute machine construite maison. Sans lui, la carte électronique la plus performante reste inerte. Ce guide détaille les principales options disponibles, les critères de sélection et les étapes concrètes de flash et de configuration, pour aider les monteurs de drones FPV ou multirotors artisanaux à faire le bon choix technique.
Sommaire
- Comprendre le firmware du contrôleur de vol
- Choisir et flasher son firmware DIY
- Erreurs fréquentes et bonnes pratiques
Comprendre le firmware du contrôleur de vol
Le firmware d’un contrôleur de vol (flight controller, ou FC) est le programme embarqué qui traduit les commandes radio en ordres moteurs. Il gère les capteurs, l’IMU, les PID, ainsi que les protocoles de communication avec les ESC. Sans firmware adapté, aucun réglage de PID ni aucune télémétrie ne fonctionne correctement.
Sur un montage DIY, le choix du firmware conditionne directement le comportement du drone en vol. Par ailleurs, il influence la compatibilité avec certains capteurs, GPS ou modules vidéo numérique. C’est pourquoi ce choix doit intervenir avant même l’achat définitif de la carte FC.
Betaflight, ArduPilot, INAV : quelles différences
Betaflight domine largement l’univers FPV racing et freestyle. Il privilégie la réactivité et la légèreté du code, au détriment de fonctions de navigation autonome poussées. INAV, dérivé de Baseflight, cible plutôt les drones de longue distance avec retour au point de départ (RTH) et missions waypoints simples.
ArduPilot, en revanche, s’adresse à des usages plus exigeants : plans fixes, hexacopters professionnels, ou drones agricoles. Son écosystème est plus lourd à configurer, mais il offre une richesse de paramètres inégalée. Enfin, PX4 reste une alternative académique et industrielle, souvent utilisée en recherche ou en robotique aérienne.
Rôle exact du firmware dans le pilotage
Concrètement, le firmware calcule en boucle continue l’écart entre la position désirée et la position réelle du drone. Il ajuste ensuite la puissance de chaque moteur via les boucles PID. Ce calcul dépend directement de la qualité du moteur installé, ce qui rend pertinent de consulter notre article sur comment choisir le bon moteur d’un drone fabriqué soi-même avant de finaliser sa configuration logicielle.
Le firmware gère aussi la sécurité : détection de perte de signal, seuils de tension batterie, ou coupure automatique en cas d’anomalie. Ainsi, un firmware mal configuré peut transformer un incident mineur en crash sérieux, surtout sur un drone monté sans supervision constructeur.
Choisir et flasher son firmware DIY
Le choix du firmware contrôleur vol drone DIY dépend avant tout de l’usage final : freestyle acrobatique, longue portée, inspection professionnelle ou photogrammétrie. Chaque famille logicielle possède ses forces et ses limites, qu’il faut confronter au type de châssis et de capteurs embarqués.
Critères pour sélectionner son firmware selon l’usage
Plusieurs éléments méritent d’être comparés avant de trancher :
| Usage principal | Firmware recommandé | Point fort |
|---|---|---|
| FPV freestyle / racing | Betaflight | Réactivité, faible latence |
| Longue portée / vol semi-autonome | INAV | RTH, waypoints simples |
| Missions professionnelles complexes | ArduPilot | Paramétrage avancé, multi-plateformes |
| Recherche / plateforme industrielle | PX4 | Modularité, communauté académique |
Au-delà du type de vol, il faut vérifier la compatibilité entre le firmware et la carte FC ciblée. Toutes les cartes ne supportent pas toutes les versions, notamment sur les microcontrôleurs plus anciens de type F1 ou F3, aujourd’hui limités face aux versions récentes de Betaflight.
Étapes de flash et configuration initiale
Le flashage s’effectue généralement via un configurateur dédié : Betaflight Configurator, INAV Configurator ou Mission Planner pour ArduPilot. La procédure suit toujours une logique similaire.
- Identifier la cible exacte de la carte FC (target) avant tout flash, sous peine de rendre la carte inutilisable temporairement.
- Sauvegarder la configuration existante via un diff CLI, utile en cas de retour en arrière.
- Flasher la nouvelle version en mode DFU ou bootloader, selon le microcontrôleur.
- Recalibrer accéléromètre, magnétomètre et limites radio après chaque mise à jour majeure.
Une fois le firmware installé, la configuration des PID, des modes de vol et des retours OSD demande de la patience. En effet, chaque châssis et chaque combinaison moteur-hélice réagit différemment, même avec des réglages par défaut identiques.
À ce stade, il est également pertinent de vérifier l’alimentation générale du système, car une batterie inadaptée fausse souvent les diagnostics de vol. Notre guide sur comment choisir la batterie d’un drone aide à écarter cette variable avant d’accuser le firmware à tort.
Erreurs fréquentes et bonnes pratiques
De nombreux constructeurs amateurs commettent les mêmes erreurs lors de l’installation d’un firmware contrôleur vol drone DIY. La première consiste à ignorer la documentation officielle et à copier des réglages trouvés sur des forums, sans tenir compte des différences matérielles.
Une autre erreur fréquente touche à la mise à jour précipitée du firmware juste avant un vol important. Or, chaque montée de version peut modifier le comportement des PID ou des filtres, ce qui impose systématiquement un nouveau réglage fin, même minime.
Par ailleurs, certains oublient de vérifier les connexions physiques après un flash, notamment celles liées aux ESC ou à la caméra embarquée. Sur les montages FPV, cette vigilance rejoint directement les conseils détaillés dans l’article sur l’installation d’une GoPro ou d’une caméra sportive sur un drone FPV, où la stabilité du câblage influence directement la qualité d’image.
À retenir :
- Betaflight convient au FPV rapide, INAV à la longue portée, ArduPilot aux missions professionnelles.
- Toujours identifier la target exacte de la carte avant tout flash.
- Recalibrer les capteurs après chaque mise à jour majeure du firmware.
- Vérifier batterie et câblage avant de suspecter un problème logiciel.
Enfin, un entretien électrique régulier reste indispensable pour garantir la fiabilité du système, notamment sur les connecteurs de batterie souvent sollicités. Notre article dédié à comment changer le connecteur d’une batterie lipo complète utilement cette maintenance globale du drone DIY.
En définitive, maîtriser le firmware contrôleur vol drone DIY demande de la méthode plus que du bricolage improvisé. Un choix cohérent avec l’usage visé, une procédure de flash rigoureuse et une vérification systématique des réglages après chaque mise à jour permettent d’obtenir un comportement de vol prévisible et sûr, condition indispensable avant tout vol acrobatique ou mission professionnelle.